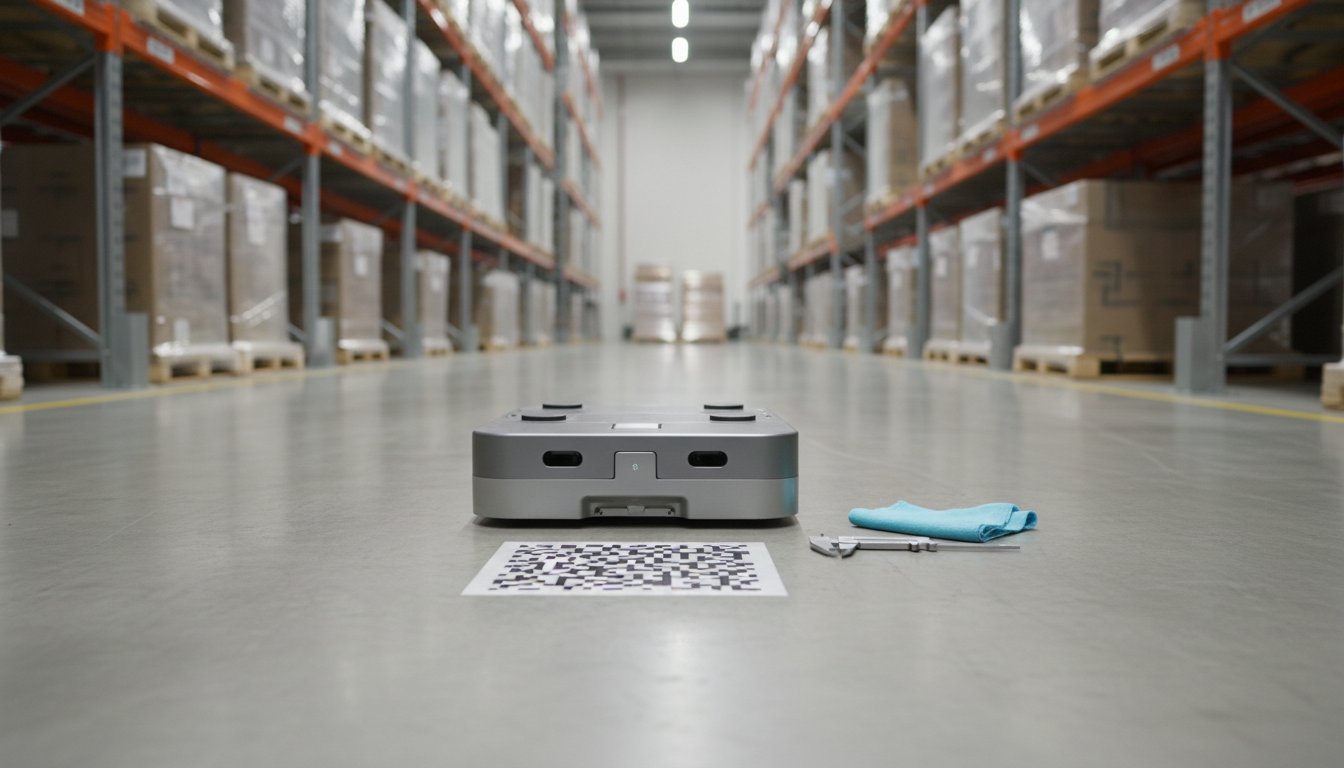
Комплексная автоматизация склада с применением напольных роботов обеспечивает точное перемещение грузов строго в пределах подготовленного координатного поля. Это правило перестает действовать лишь в одном случае: если оптическая прозрачность защитного стекла считывателя нарушается из-за налипания плотной абразивной пыли или механического повреждения линзы при проезде через дефекты покрытия.
Анатомия считывателя: оптический модуль в основании шасси
Под днищем транспортной платформы, на высоте нескольких сантиметров от бетонной стяжки, располагается направленная вниз скоростная камера со встроенным источником импульсной подсветки. Ее задача кажется простой — фиксировать графические метки на полу. Однако механические условия работы этого узла резко отличаются от условий работы стандартных сканеров.
Корпус модуля представляет собой фрезерованный алюминиевый стакан с герметичным оптическим окном из сапфирового стекла или кварца высокой твердости. Внутри смонтированы кольцевая светодиодная матрица с узким спектром излучения (чаще всего инфракрасным или монохромным красным), объектив с фиксированным фокусным расстоянием и матричный CMOS-сенсор с глобальным затвором. Глобальный затвор принципиален: он экспонирует все пиксели одновременно, исключая смазывание изображения координатной матрицы при движении тележки на скорости до двух метров в секунду.
Светодиодный блок вспыхивает синхронно с открытием затвора на доли микросекунды. Короткая и мощная вспышка полностью устраняет влияние внешнего складского освещения — от рассеянных зенитных фонарей до резких теней от высотных стеллажей. За этот миг отраженный от пола свет проходит через оптическую линзу и формирует контрастный снимок на светочувствительной матрице.
От кадра к миллиметрам: микроконтроллерная тригонометрия
Физический снимок двумерного кода или текстурного маркера сам по себе не сообщает машине, где она находится. Внутри корпуса навигационного блока установлен специализированный микроконтроллер или DSP-процессор, выполняющий первичную цифровую обработку изображения прямо на борту сенсора, не нагружая центральный компьютер робота.
Алгоритм находит границы реперного знака, определяет координаты его центра относительно оптической оси объектива и вычисляет угол разворота метки. Поскольку высота подвески сенсора над полом жестко зафиксирована конструкцией шасси, геометрическое искажение квадрата метки однозначно пересчитывается в смещение по осям X и Y, а также в угол рыскания платформы. На выходе из модуля формируется не картинка, а компактный цифровой пакет с миллиметровыми координатами и долями градусов, передаваемый в бортовую сеть по промышленному интерфейсу CAN или Ethernet.
Встраивание сенсора в общий контур управления
Данные оптического позиционирования служат опорными точками для всей системы перемещения. В промежутках между метками робот движется за счет одометрии — подсчета оборотов колес энкодерами и показаний инерциального измерительного блока (IMU). Однако механическое проскальзывание полиуретановых шин по гладкому бетону неизбежно накапливает ошибку: уже через пять-семь метров пути расчетная траектория может отклониться на несколько сантиметров.
В момент, когда нижний сенсор проезжает над очередной напольной меткой, контур управления сопоставляет расчетное положение с фактическим координатным снимком. Ошибка одометрии мгновенно обнуляется. Бортовой контроллер подает дифференциальную команду на приводы ведущих колес, мягко корректируя курс платформы еще до того, как погрешность траектории станет критичной для проезда в узком межстеллажном коридоре.
Смена предпосылки: что происходит при отказе от напольной разметки
Рассмотренный принцип работы опирается на предпосылку, что пол размечен регулярной координатной сеткой. Если же изменить это условие и перевести робота на безмарочную навигацию методом естественного ориентирования (контурный SLAM по верхним лазерным дальномерам), функции нижнего оптического узла радикально меняются либо исключаются.
Без физических меток на полу нижний оптический сенсор либо заменяется скоростным оптическим датчиком потока (аналогом лазерной компьютерной мыши, отслеживающим микрорельеф бетона), либо упраздняется вовсе в пользу лидаров, сканирующих вертикальные стойки стеллажей. При таком подходе робот теряет абсолютную миллиметровую привязку в точке остановки под грузом: погрешность позиционирования возрастает с долей миллиметра до нескольких сантиметров из-за податливости стеллажных конструкций и динамических помех в створе обзора лидара.
Именно поэтому для задач, требующих ювелирного заезда тележки под ножки стеллажа или палетного подъемника, прямая оптическая засечка по полу остается наиболее надежным решением: чистота защитного стекла нижнего считывателя прямо определяет допуск на позиционирование грузоподъемного стола относительно захватываемой палеты.